Libra 2000系列
户外双目深度相机
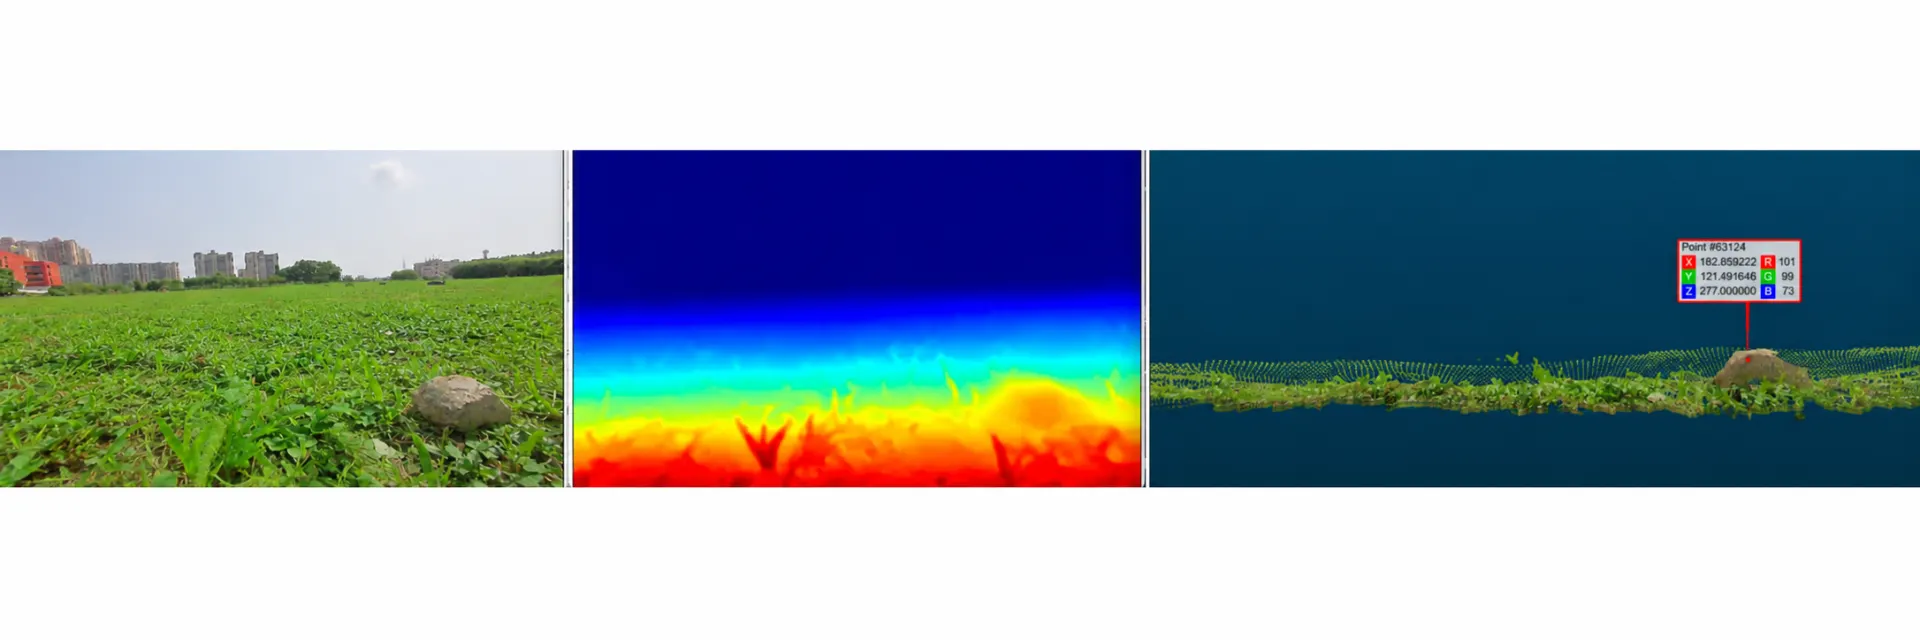
Libra 2000系列是基于被动双目3D重建技术、面向户外割草机器人的3D相机。通过端侧双目深度模型输出 2m以内RGBD稠密深度,为机器人提供实时避障信息;同时支持输出左右双目图像,可结合双目VSLAM实现避障、定位与建图。
全局快门双目,端侧输出稠密深度
搭载130万像素全局快门双目彩色相机,减少运动场景下的图像畸变,并基于双目深度模型进行端侧计算,实时输出2m以内RGBD稠密深度,支持机器人实时避障。
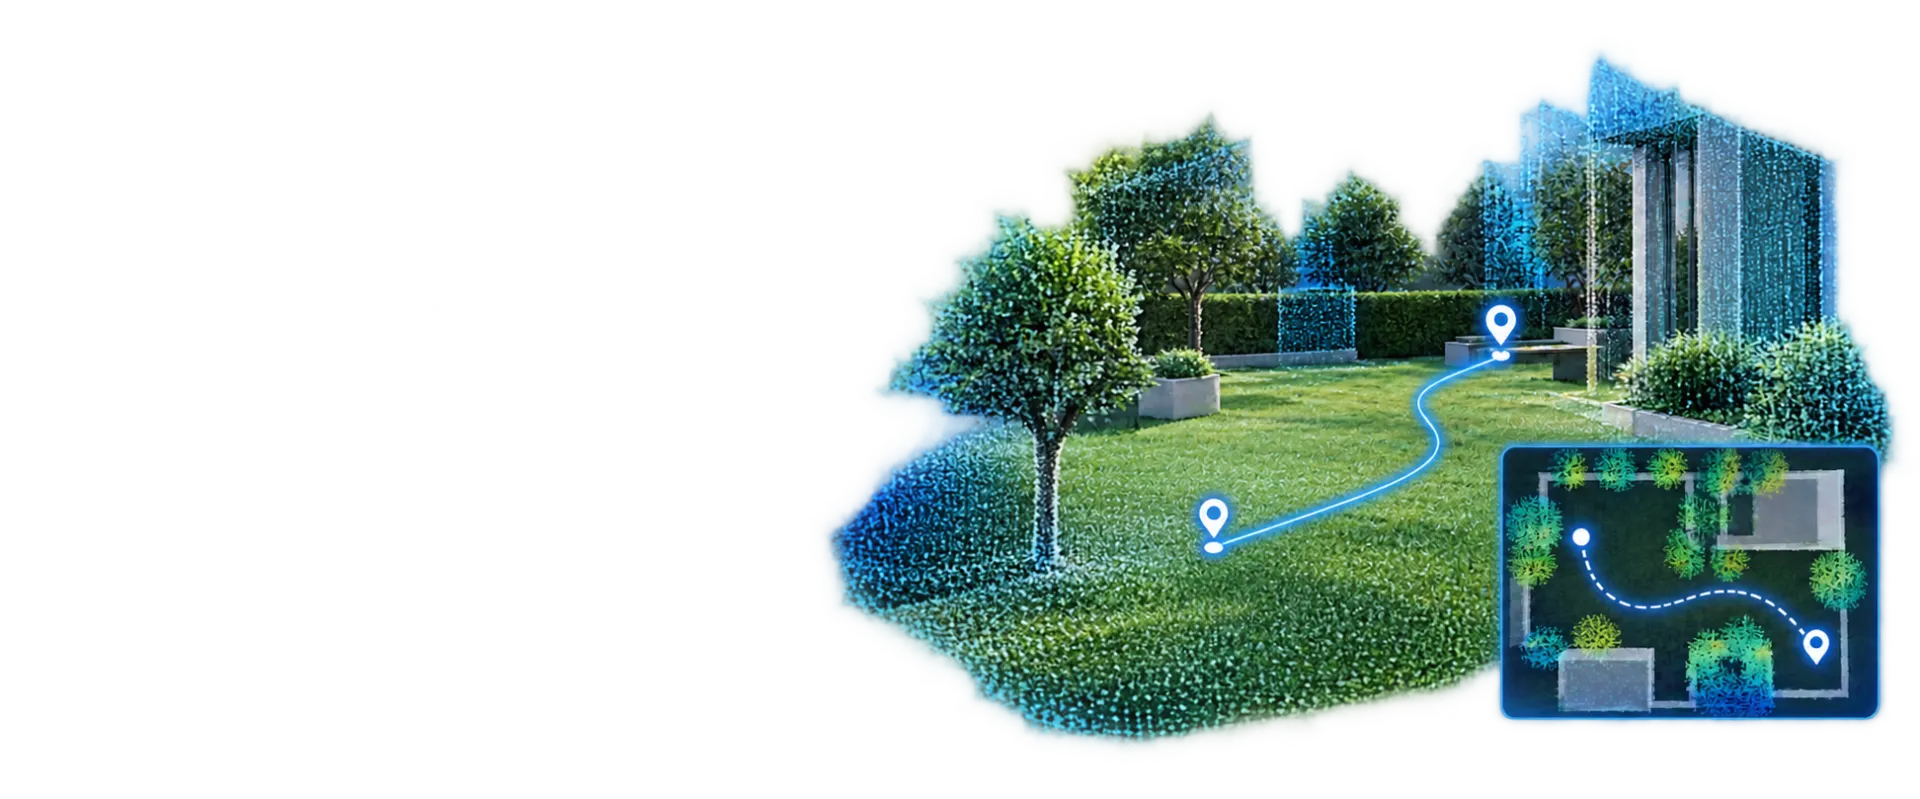
双目VSLAM,融合空间定位
同时输出RGBD与左右双目图像,可结合VSLAM实现避障、定位与建图。
应用场景
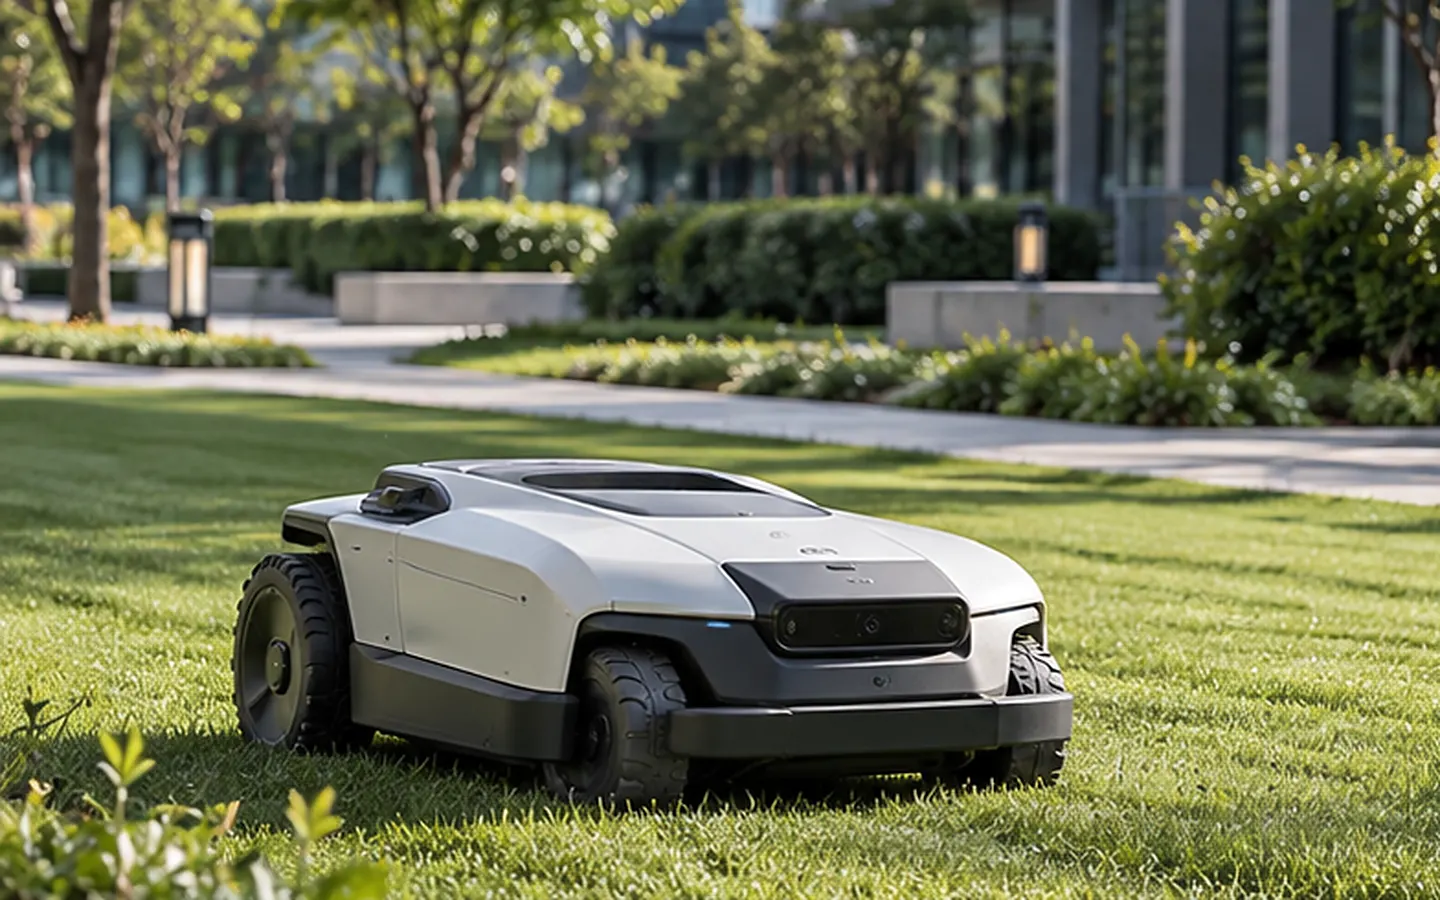
商用割草机器人
Libra 2000系列
左右滑动查看全部型号与参数
| 产品型号 | Libra 2000 |
|---|---|
| 产品图片 | 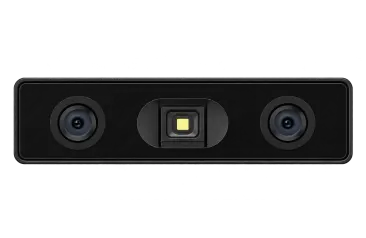 |
| 使用场景 | 割草机机器人避障&SLAM |
| RGB FOV | H115°×V99° |
| RGB图像分辨率@帧率 | 1280*1080@30fps |
| 深度图像分辨率@帧率 | 640*540@10fps |
| 基线 | 70mm |
| IMU | 6轴IMU |
| 接口 | MIPI |
| 快门 | Global shutter |
| 深度图性能 | <1cm@0.15~0.5m; <2%@0.5~1m; <3%@1~2m |
| 深度图计算平台 | 自带算力 |