Nebula系列
sToF 深度相机
Nebula 系列基于光鉴科技 sToF 3D 重建技术,融合结构光与 ToF 两种3D成像方式,实现近距离高精度与远距离深度感知,兼顾感知范围、精度与产品集成,面向机器人提供三维空间感知能力。
小型设计,大视场感知
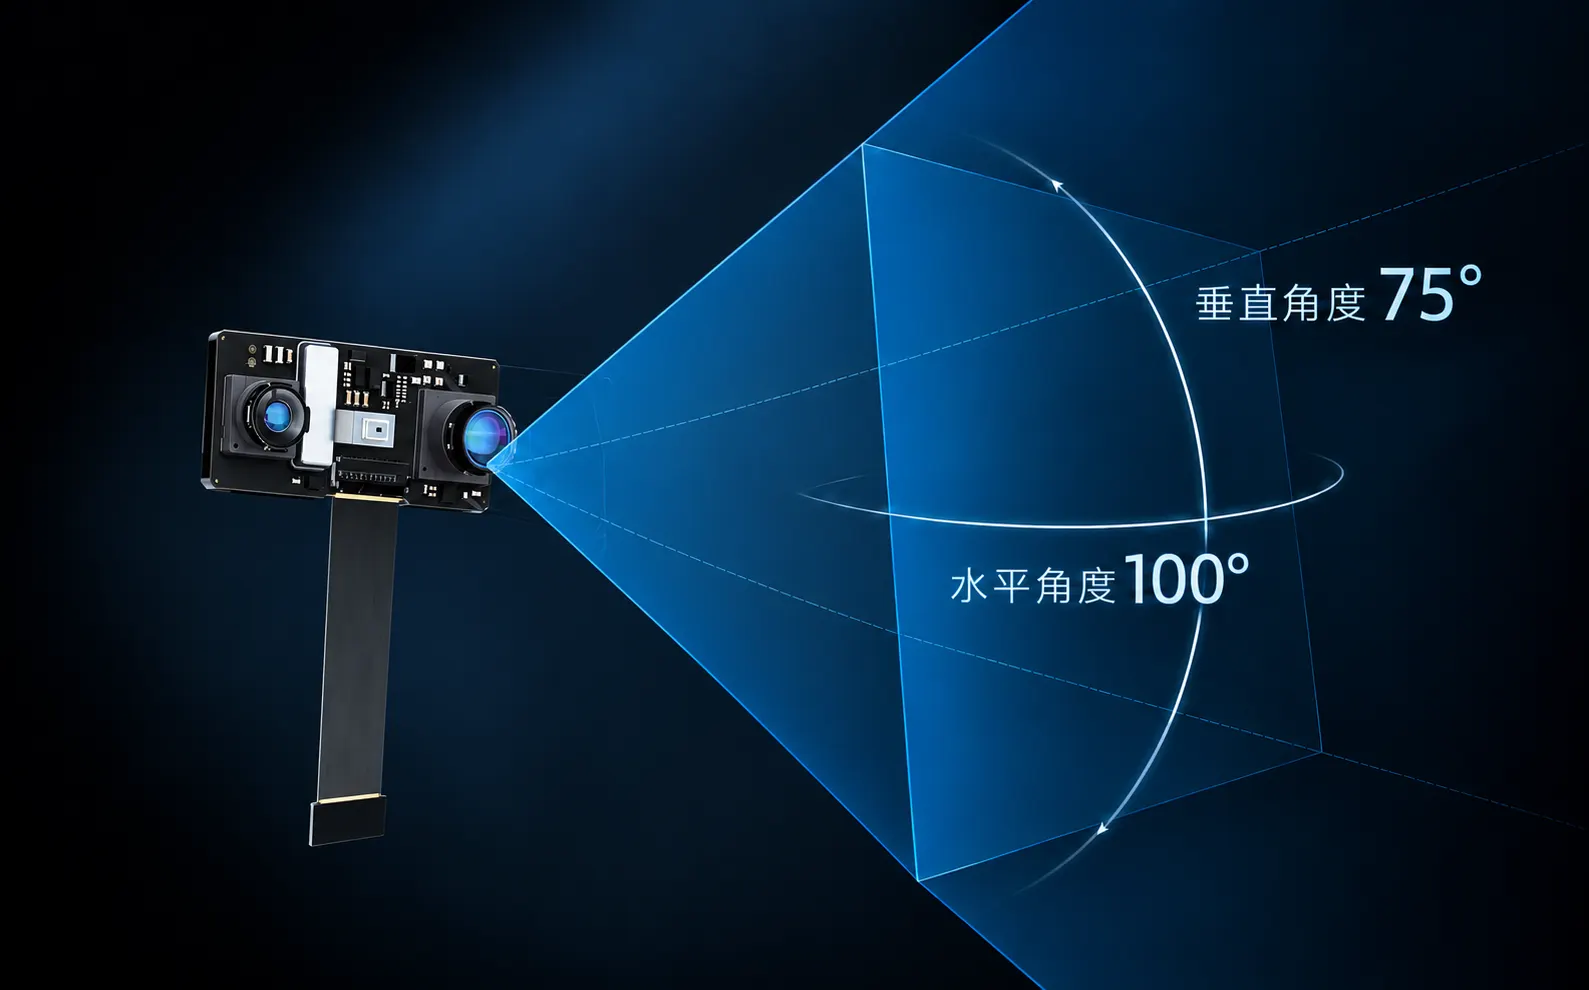
采用小型化光学与结构设计,最小产品尺寸仅 31.25×15.35×8.78mm,最大支持约H100°V75°大视场
在有限体积内实现更大的空间覆盖范围。
sToF技术,远近融合感知
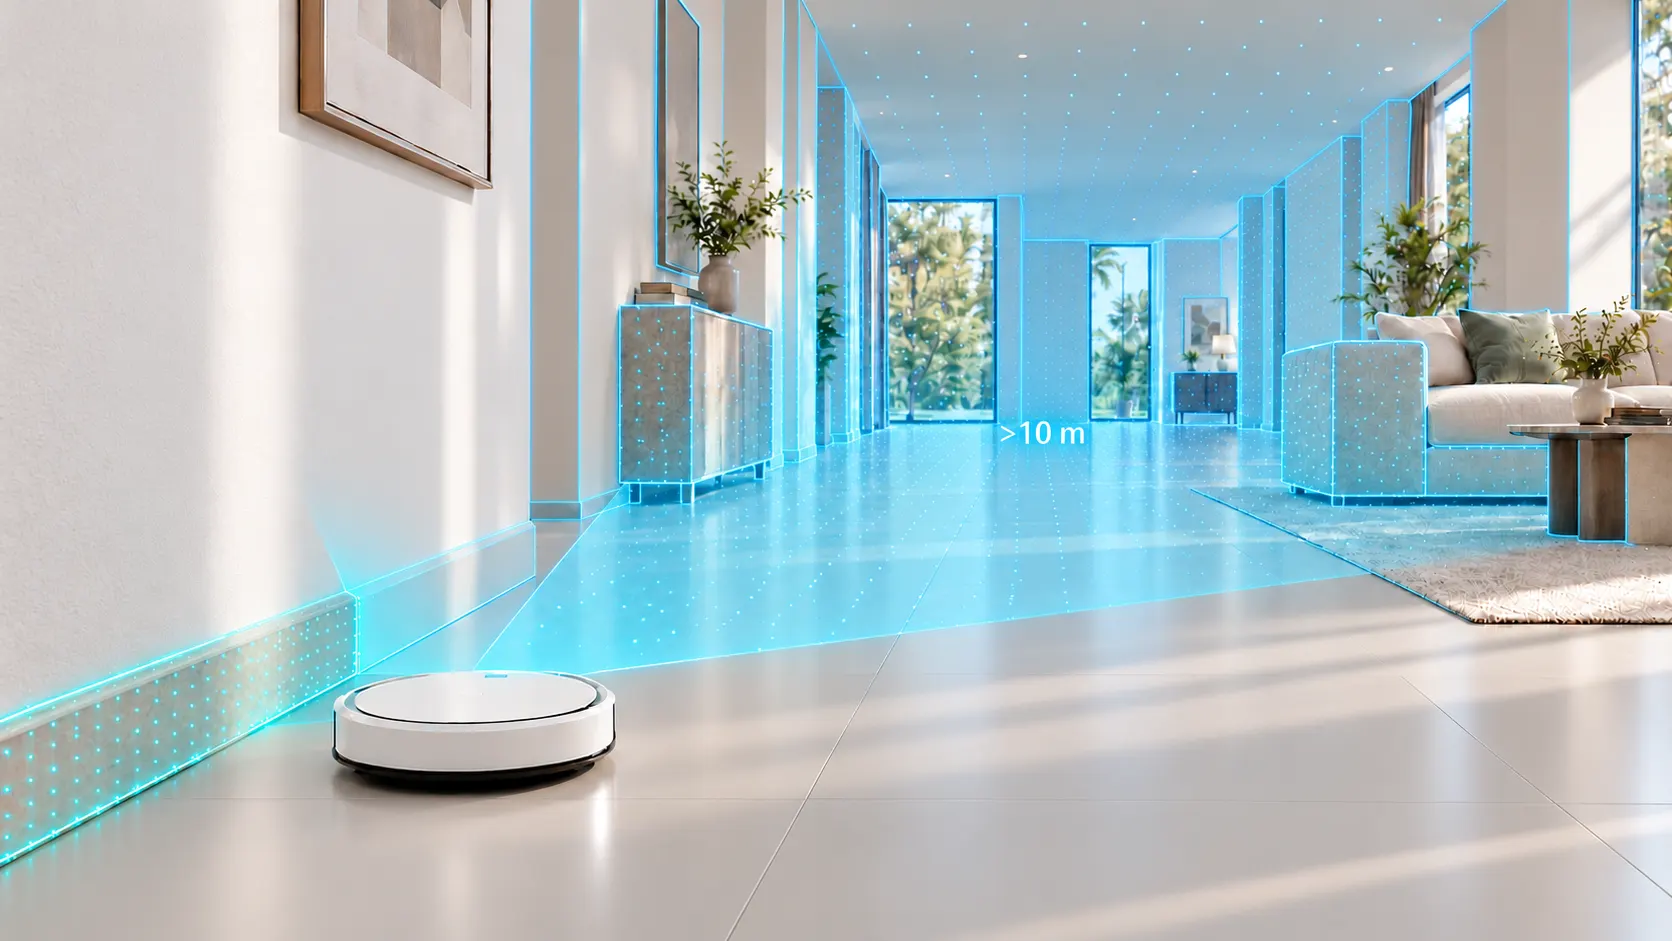
融合结构光与ToF技术,近距离实现毫米级深度重建,精准识别细小障碍物、物体边缘及地面起伏
同时支持超过10m的远距离深度感知,兼顾近场精细避障与远场空间感知。
融合SLAM,支持自主移动
结合HyperCube SLAM算法,将深度点云转化为空间定位与地图信息,实现避障、定位、建图与导航的一体化
应用场景
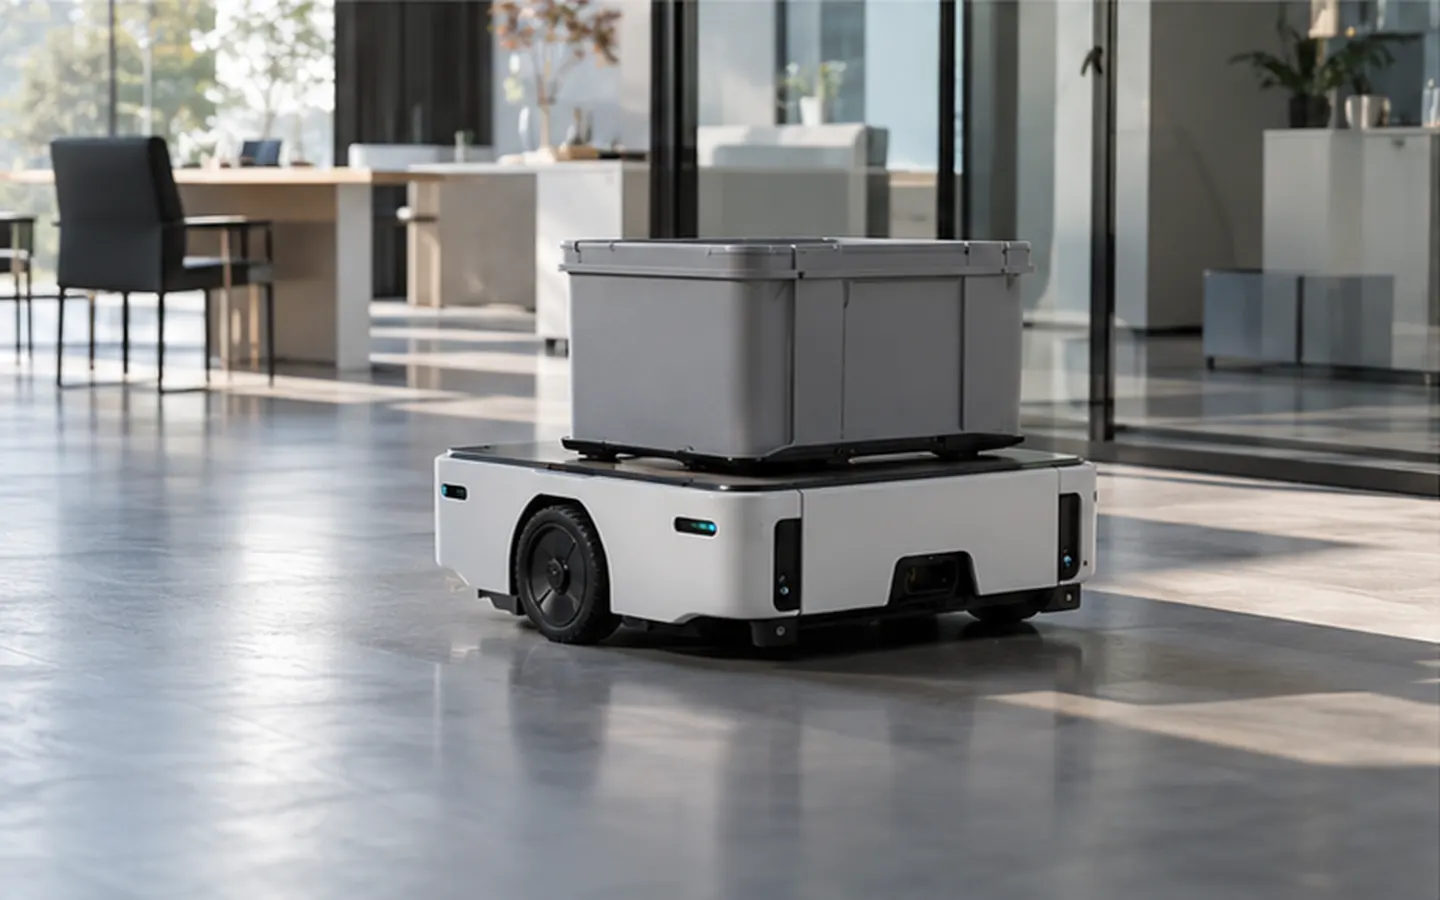
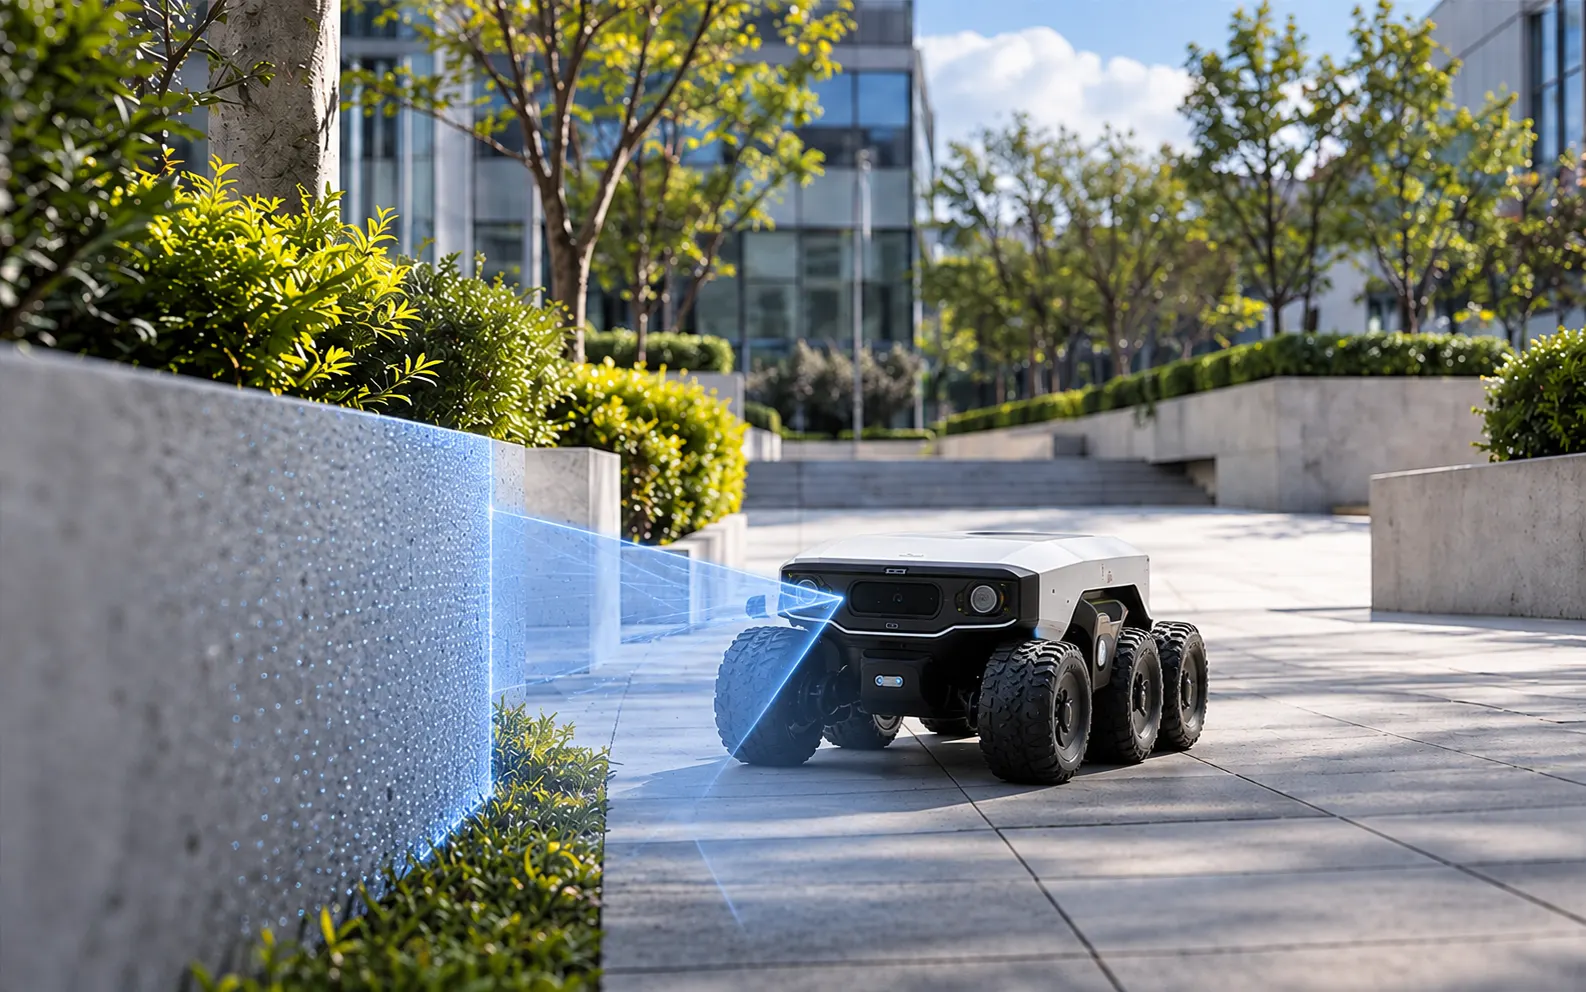
Nebula系列
左右滑动查看全部型号与参数
| 产品型号 | Nebula 280 | Nebula 290 | Nebula 241 | Nebula 410 | Nebula 411 |
|---|---|---|---|---|---|
| 产品图片 | 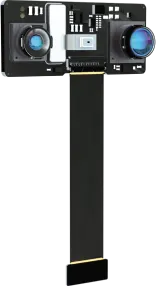 | 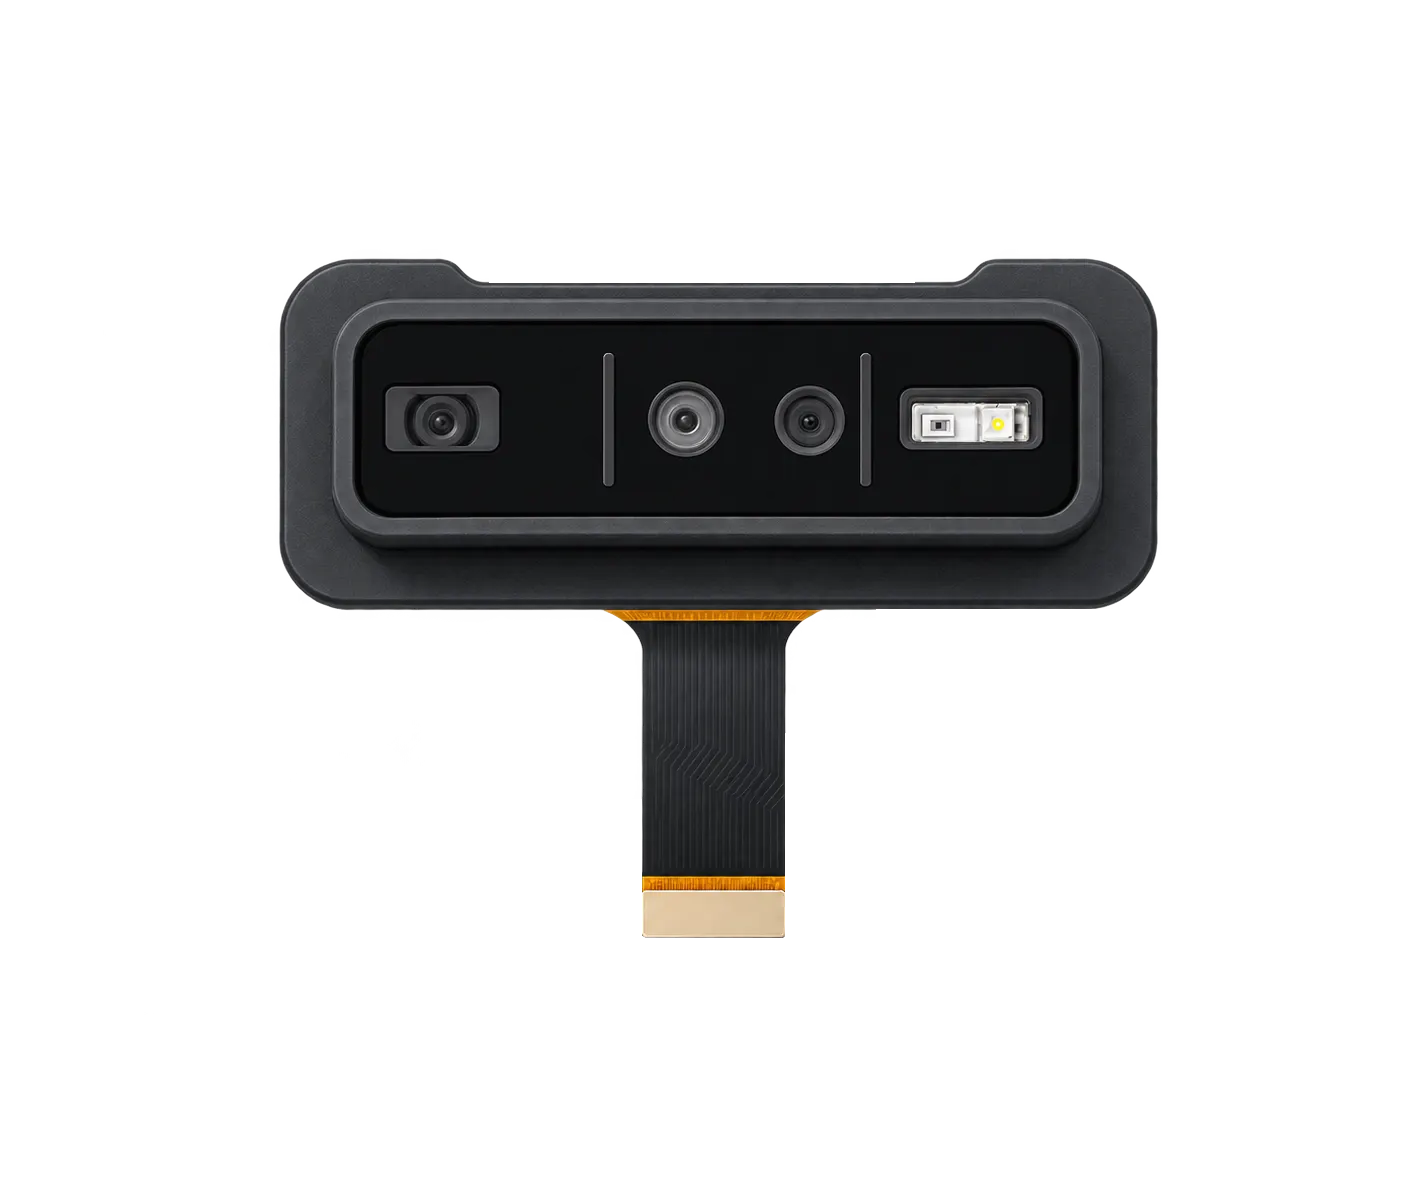 | 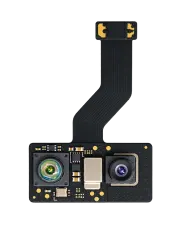 | 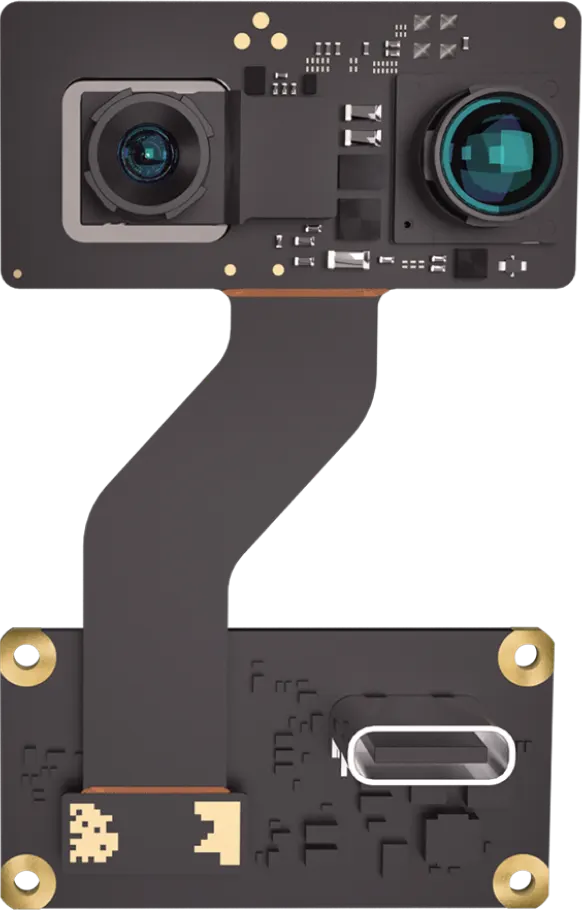 | 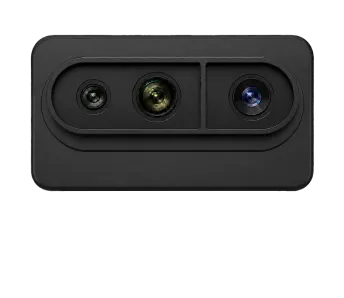 |
| 产品定位 | 3D避障+SLAM | RGBD 3D视觉 | 小型3D视觉 | 小型3D SLAM | RGBD 3D视觉 |
| 深度技术 | sToF + mToF | sToF + mToF + RGB | sToF + mToF | sToF + mToF | sToF + mToF + RGB |
| 工作量程 | 3cm–10m | 3cm–10m | 3cm–8m | 3cm–8m | 3cm–8m |
| 深度分辨率 / 帧率 | ≥248×180@10fps | ≥248×180@10fps | ≥248×180@10fps | ≥248×180@10fps | ≥248×180@10fps |
| mToF深度精度 | ≤3mm@3–25cm | ≤3mm@3–25cm | ≤3.5mm@3–30cm | <5mm@3–25cm | <5mm@3–30cm |
| sToF深度精度 | ≤1%@70cm–8m | ≤1%@70cm–8m | ≤1%@60cm–6m | ≤1%@60cm–8m | ≤1%@60cm–8m |
| 深度FOV | H98°×V60° | H98°×V60° | H98°×V72° | H98°×V72° | H98°×V72° |
| RGB分辨率 | — | 2592×1944 | — | — | 800×600 |
| 平均功耗 | <0.6W | <0.6W | <0.8W | ≤1.4W | ≤1.7W(RGBD) |
| 工作照度 | 0–40,000Lux | 0–40,000Lux | 0–100,000Lux | 0–100,000Lux | 0–100,000Lux |
| 模组尺寸 | 34.5×15.35×8.35mm | 85×34.1×19.75mm | 31.25×15.35×8.78mm | 31.25×15.35×8.78mm | 66.6×30.2×21.3mm |
| 算法能力 | 3D SLAM / 障碍物分割 / AI识别 | 3D SLAM / 障碍物分割 / 污渍检测 / RGBD | 3D SLAM / 地面障碍物分割 | 3D SLAM | 3D SLAM / RGBD |
| 同步能力 | 主从同步 | 主从同步 | 主从同步 | 主从同步 | 主从同步 |
| 接口 | MIPI | MIPI | MIPI | USB 2.0 Type-C | USB 2.0 Wafer |