围绕身份、空间、任务三类感知需求为物理AI提供面向真实应用场景的视觉感知方案
视觉感知,任务执行的依据与支持
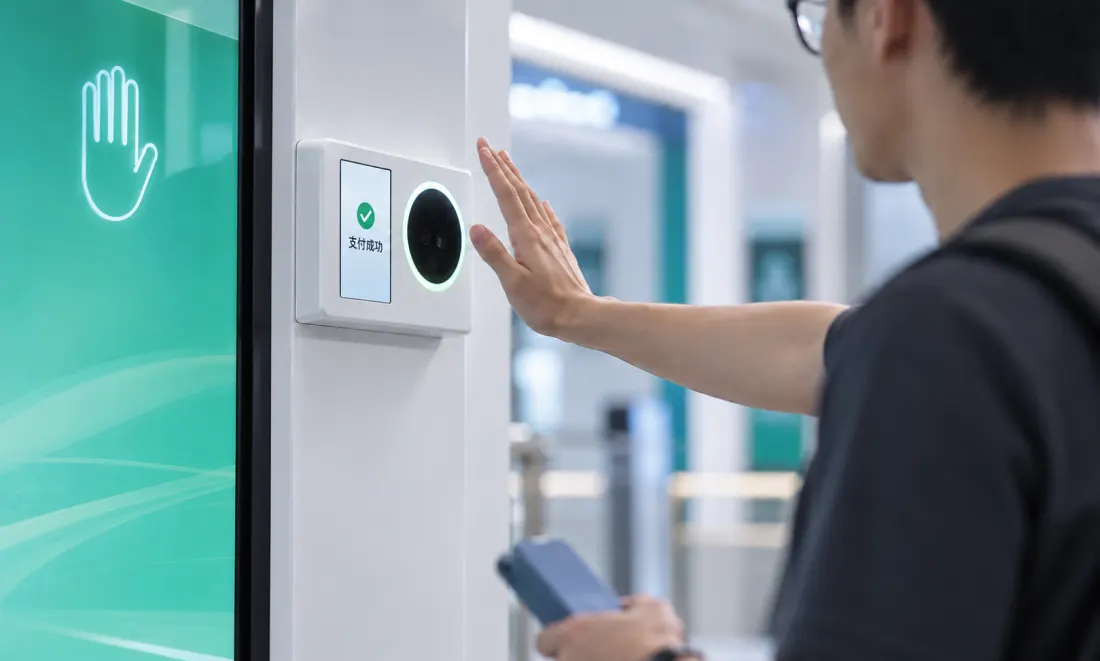
身份感知
基于3D视觉、多模态成像与活体检测技术,提供刷脸、刷掌等身份识别方案,服务支付、通行与身份认证等场景。
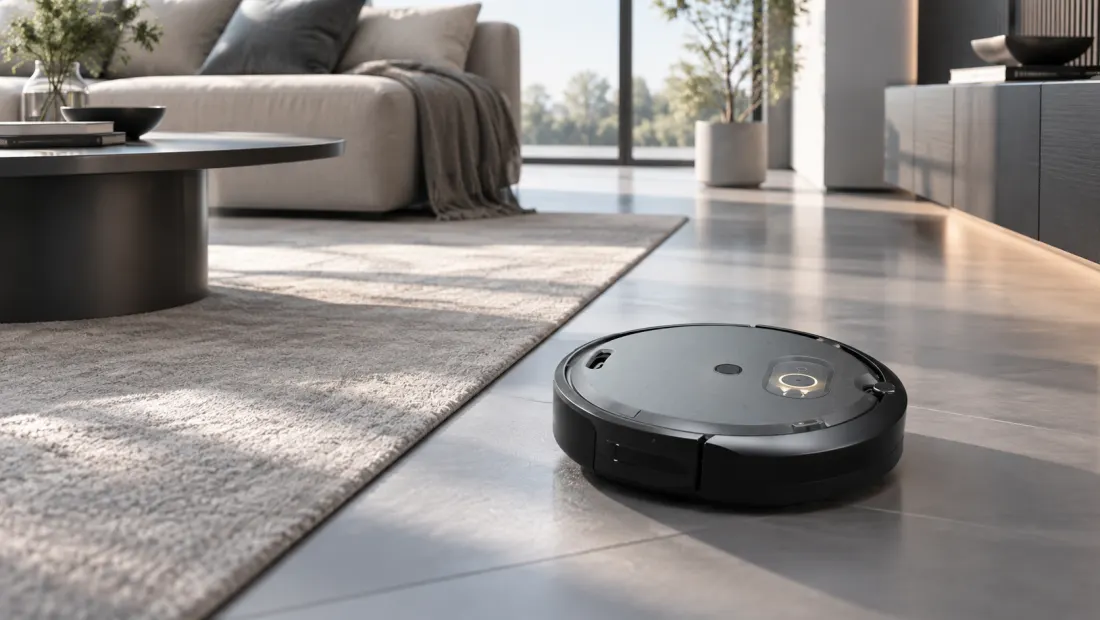
空间感知
以双目、结构光、sToF等技术路线为核心,帮助机器人获取周围环境信息,为其提供空间感知、SLAM、避障与导航等功能。
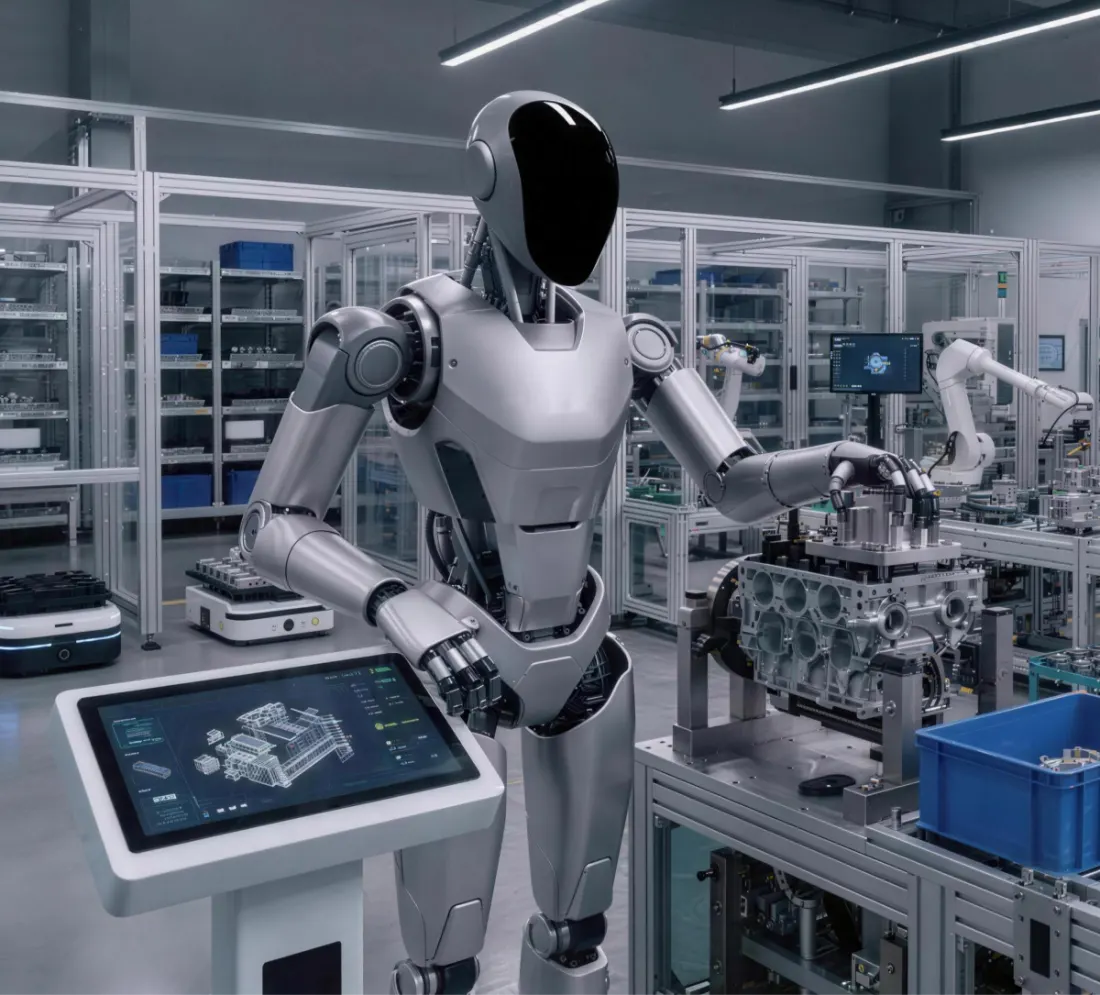
任务感知
围绕具身机器人本体感知与数据采集,构建覆盖不同应用场景的视觉感知方案,助力具身机器人快速走入真实工作场景。