Pisca系列
水下深度相机
Pisca 系列是基于 AI识别与水下3D视觉技术打造的水下相机系列,针对水下折射、散射及光照衰减等环境特点进行优化,为水下机器人提供目标识别、距离感知、3D重建与空间定位能力。
水下成像,适应复杂环境
针对水下折射、散射及光照衰减等问题进行成像优化,实现水下目标的3D重建与距离感知
为目标识别、机器人避障及空间理解提供高质量视觉数据。
AI识别,理解水下目标
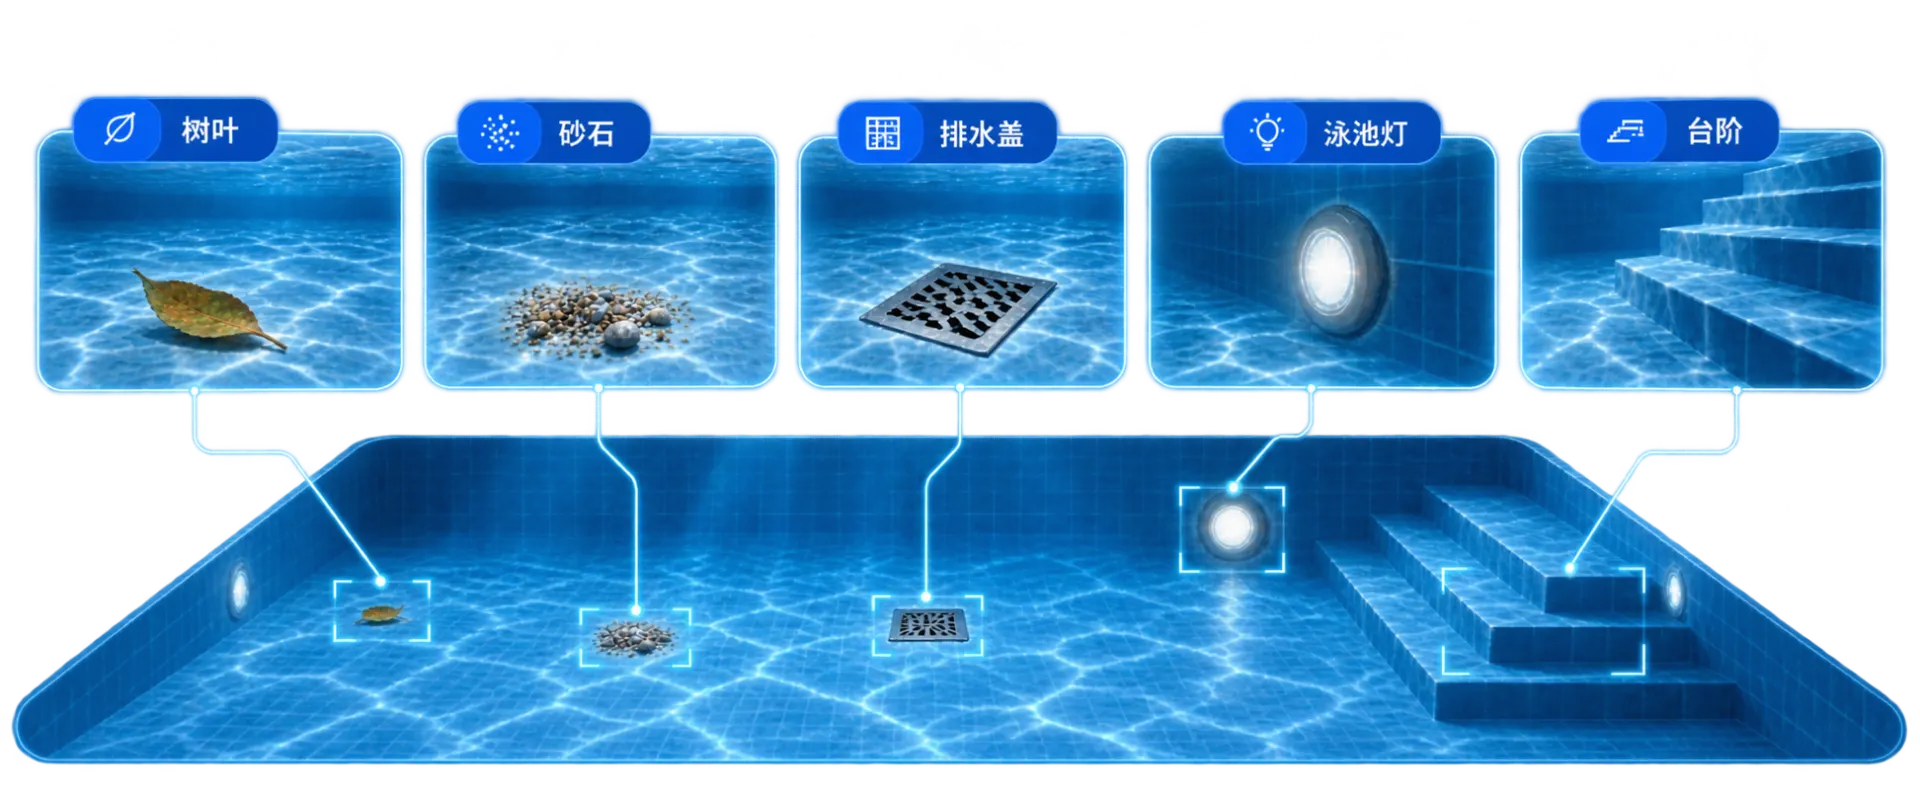
基于水下场景数据训练AI识别模型,可识别树叶、砂石、排水盖、泳池灯、台阶等典型目标,帮助机器人识别作业环境。
左右滑动查看完整图解
算法融合,支持自主作业
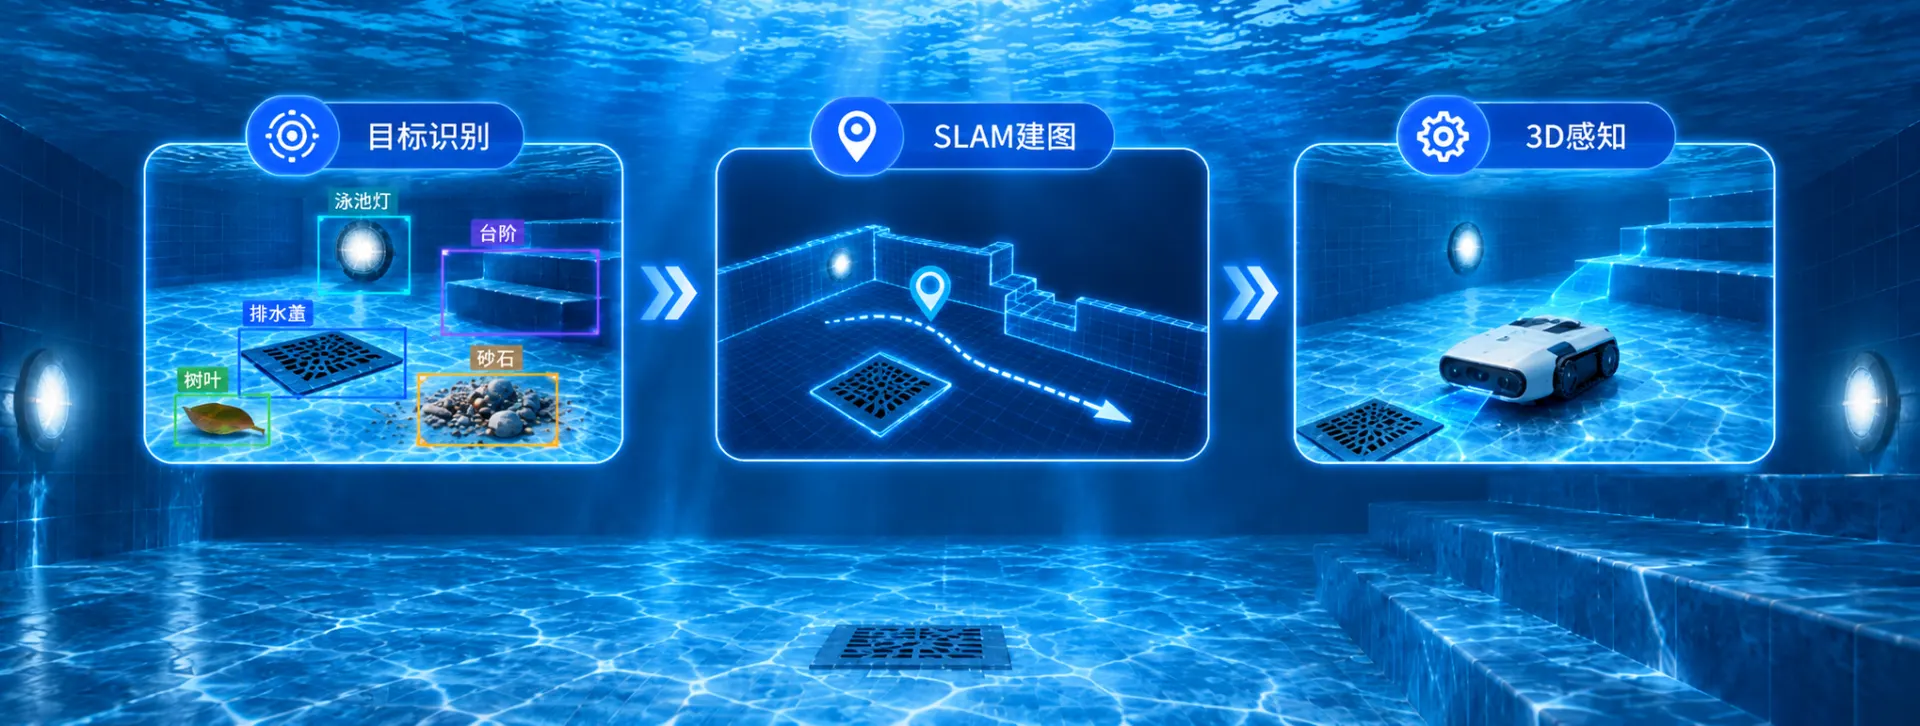
融合目标识别、3D避障、SLAM等视觉算法,实现从目标识别到定位、建图的水下视觉感知能力。
左右滑动查看完整图解
应用场景
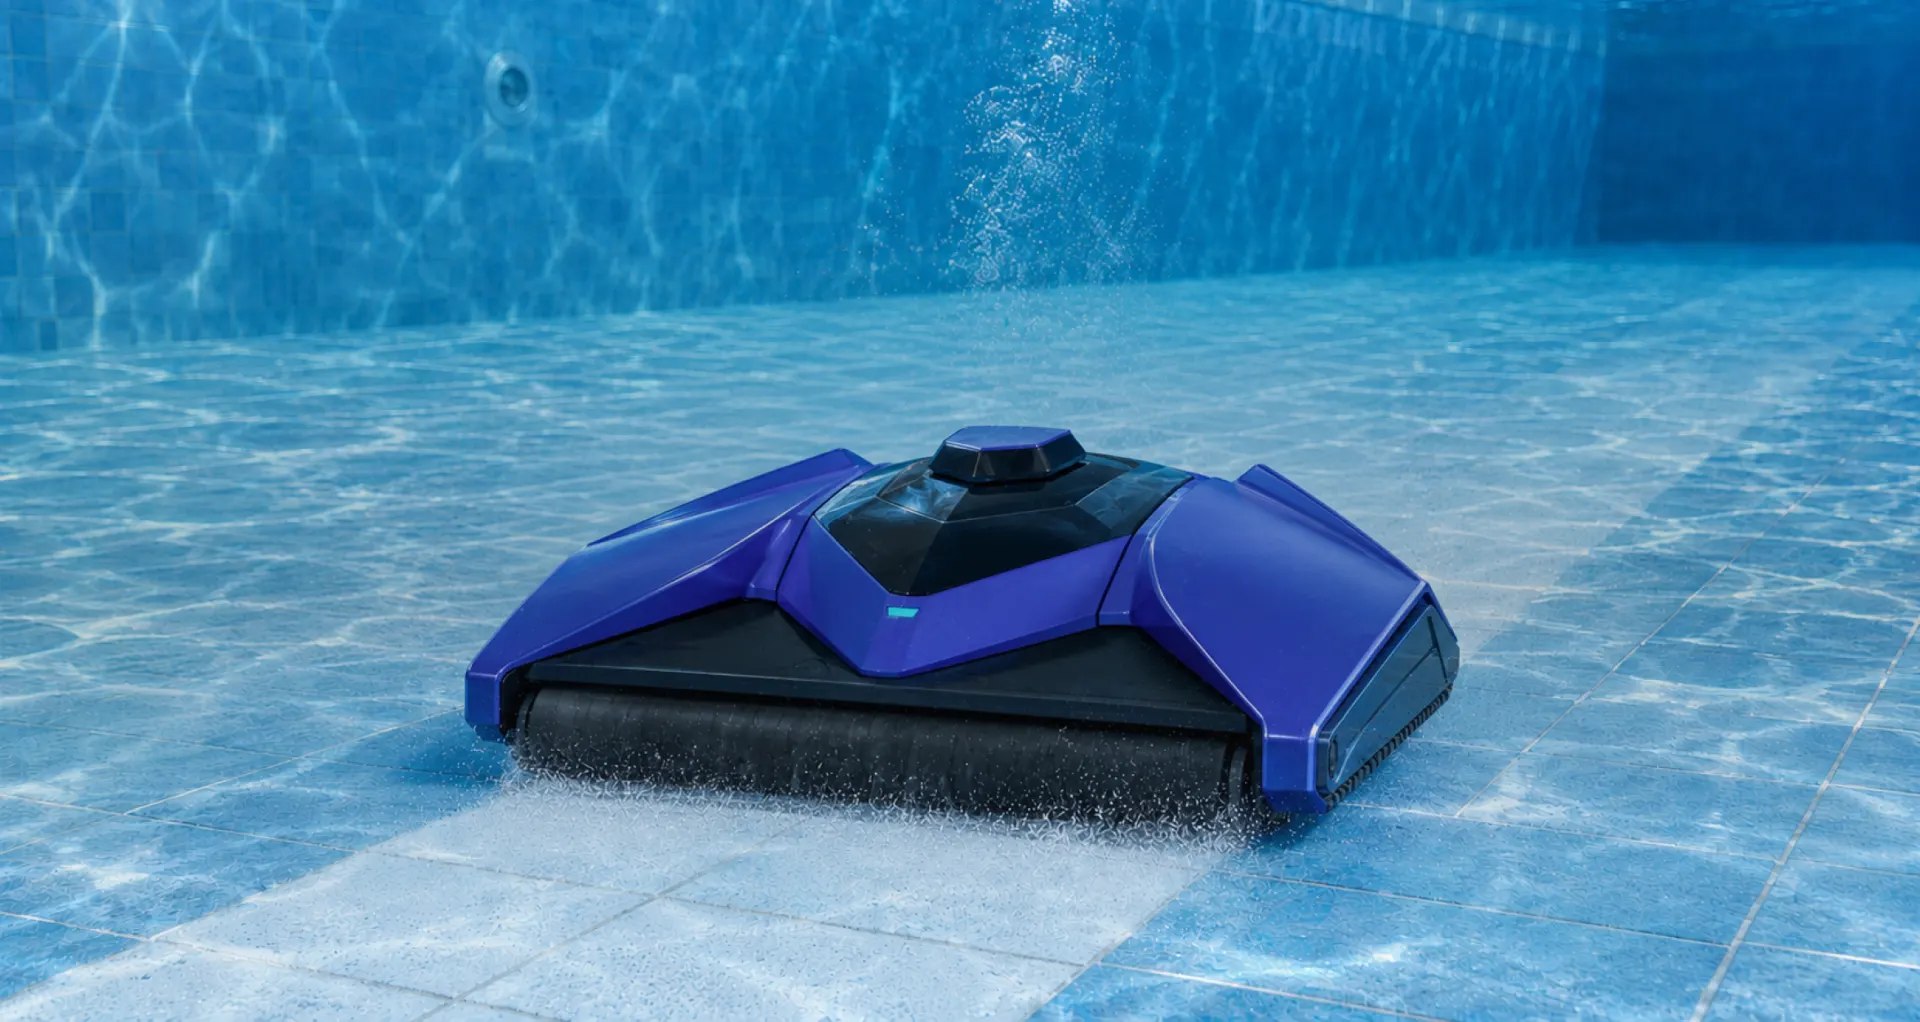
家用泳池机器人
Pisca系列
左右滑动查看全部型号与参数
| 产品型号 | Pisca 1200 | Pisca 2000 |
|---|---|---|
| 产品图片 | 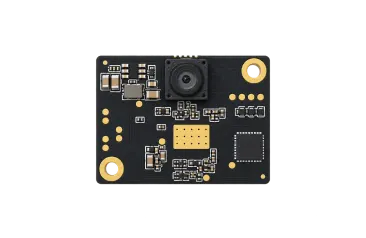 | 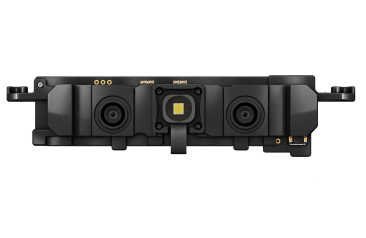 |
| 产品类型 | 水下单目AI深度相机 | 水下双目 AI 深度相机 |
| 核心技术 | 水下单目技术 + AI识别 | 水下双目 3D 成像 + 多模态 AI 识别 + SLAM |
| 核心能力 | 水下图像获取、距离预估、目标识别 | 水下RGBD重建、目标识别与三维定位、3D建图与定位 |
| 适用场景 | 水下机器人识别与避障 | 水下机器人识别与避障、3D 建图与导航 |
| AI识别目标 | 树叶、成堆砂石、排水盖、泳池灯、台阶、扶梯 | 树叶、成堆砂石、排水盖、泳池灯、台阶、扶梯 |
| AI识别率 | ≥95% | ≥90% |
| 识别范围 | 正常光照、视场范围内、1.5m内典型清水环境 | 正常光照、视场范围内、1.5m内典型清水环境 |
| 输出信息 | Flag标志及目标中心坐标(x、y、z) | Flag标志及目标中心坐标(x、y、z) |
| 视场角(FOV) | H80° × V63° ±3° @ 50cm | 水下:H70° × V55°(±3°)水上RGB:H101° × V75° |
| rgb图像分辨率 / 帧率 | 1600 × 1200 @ 5 fps | RGB:≥640 × 480@15fps |
| 深度图精准度 | — | <5% @ [20 cm, 1 m] |
| 深度分辨率/水下 FOV | — | ≥640 × 480 / H70° × V55°(±3°) |
| 工作照度 | 3–100,000 Lux | 3~100,000 lux |
| 模组尺寸 | 29.46 × 22.66 × 10.15 mm | 138.9 × 32 × 23.59 mm |
| 平均功耗 | <0.6 W | <3.5 W(不开白灯)<7.5 W(开白灯) |
| 叠图率 | — | <1%@100m²(瓷砖、水泥等泳池) |
| 视觉里程计误差 | — | <3% @ 1 m RPE |
| 供电方式 | 5–12 V宽压供电 | 12~36 V宽压供电>0.5 A @ 20.4 V |
| 接口 | UART | UART、USB 2.0 × 2 |
| 工作温度 | 0°C~40°C | 0°C~40°C(水下) |
| 工作湿度 | 0%~95%,无冷凝 | 0%~95% RH,无冷凝 |
| 系统兼容 | Armv8 Linux / RTOS / 单片机裸机 | Armv8 Linux / RTOS / 单片机裸机 |
| 算力架构 | 算力闭环,无需上位机额外算力 | 算力自闭环,对上位机无算力需求 |