空间感知解决方案
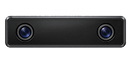
光鉴科技基于Libra 3000,采用AI双目获取不同距离的环境深度,改善玻璃、反光及弱纹理区域的重建完整性。结合较宽成像视野、全局快门与板载深度计算,为空间建模、障碍判断和自主移动提供视觉输入,减轻主控计算负担。
联系我们场景挑战
头部视觉需要兼顾远处空间结构与近身障碍,为机器人移动和任务执行提供环境信息。安装高度与视场限制容易形成观测盲区,复杂材质影响重建完整性,深度计算还需与定位、规划及任务模型共享算力。
多距离感知
通道与近身障碍并存,需要兼顾远近细节
头部视野受限
安装高度与视场限制,易遗漏近地侧方区域
复杂材质重建
玻璃、反光及弱纹理,影响深度重建完整性
主控算力竞争
深度计算与任务模型并行,增加主控负担
方案架构

用户场景硬件设备3D 算法 SDK应用算法 SDK本体相机EgoLibra 1000腕部 20mm 基线双目 + IMULibra 3000头部 65mm 基线双目Nova Ego 套件头部 3*2 组双目 + 左右腕上下 2 目双(多)目同步数据 + IMUAI 双目重建DCPC、双目视差点云计算Simplex SLAM双目建图与定位数据标注手指骨节点提取头部、手部 离线SLAM 6 DoF 轨迹生成同源同构数据流 Simplex SLAM:光鉴双目 VSLAM 技术
方案优势
复杂材质重建
AI 双目改善透明、反光及亮黑物体深度完整性,为环境空间理解与障碍判断提供依据。
端侧深度计算
端侧完成双目深度重建并直接输出,减少上位机立体匹配负担,为规划与任务模型保留算力。
宽视野环境观测
通过较宽的成像视野扩大头部环境观察范围,结合安装角度与机器人姿态,获取更多任务相关区域的信息。
稳定数据传输
采用 GMSL 接口,满足机器人本体布线与较长距离图像传输需求,便于头部视觉系统与整机计算平台连接。
支持具身数据采集
提供同步 RGB 与深度数据,为遥操作与训练数据采集提供基础,关联视觉与机器人动作。
常见问题
AI双目如何支持头部空间感知?
Libra 3000通过AI双目获取环境深度,改善透明、反光及弱纹理区域的重建完整性,为空间建模和障碍判断提供视觉输入。实际观察范围取决于成像视场、安装角度及机器人姿态。
Libra 3000可以接入哪些主控平台?
Libra 3000支持GMSL 2.0及USB接口接入。不同主控平台需匹配相应接口、解串器和驱动;采用Orin、Thor等平台时,应核对具体硬件配置及已验证的软件支持范围。
Libra 3000是否自带深度计算能力?
Libra 3000具备板载深度计算能力,可在相机端完成深度解算,减少主控承担的立体匹配任务。空间建图、导航、语义理解及任务规划等应用,仍需结合整机软件与计算平台配置。