操作感知解决方案
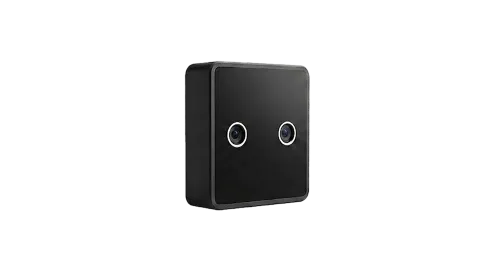
光鉴科技基于Libra 1000,采用AI双目改善透明、反光及弱纹理目标的深度完整性,获取近场物体轮廓与空间细节。结合短基线设计和全局快门,适配腕部及末端布局,为目标定位、抓取规划和操作过程中的视觉更新提供三维数据。
联系我们场景挑战
机械臂抓取与操作依赖清晰、连续的近场三维信息,但透明、反光和弱纹理目标容易出现深度缺失。接近目标时,近距盲区、夹爪遮挡与视角变化进一步影响观测,末端空间也限制了相机布局。
复杂材质重建
透明、反光及弱纹理目标,易出现深度缺失
近距感知盲区
抓取末段距离较短,目标容易进入感知盲区
运动遮挡变化
腕部转动与夹爪遮挡,持续改变可观测区域
末端安装受限
相机与夹爪布局紧凑,安装位置影响视野
方案架构

用户场景硬件设备3D 算法 SDK应用算法 SDK本体相机EgoLibra 1000腕部 20mm 基线双目 + IMULibra 3000头部 65mm 基线双目Nova Ego 套件头部 3*2 组双目 + 左右腕上下 2 目双(多)目同步数据 + IMUAI 双目重建DCPC、双目视差点云计算Simplex SLAM双目建图与定位数据标注手指骨节点提取头部、手部 离线SLAM 6 DoF 轨迹生成同源同构数据流 Simplex SLAM:光鉴双目 VSLAM 技术
方案优势
短基线近场布局
采用 2 cm 短基线,适合腕部与末端安装,有限空间内获取近场目标,支持接近与抓取观测。
近距精细重建
近距离区间优化深度重建,呈现表面、边缘及几何细节,为目标定位与抓取规划提供数据。
复杂目标感知
通过 AI 双目改善透明玻璃、黑色物体及金属等目标的深度表现,减少关键区域的信息缺失。
算法部署灵活
相机传输图像,上位机结合驱动与算法 SDK 完成深度解算,便于融入客户算法栈联调。
支持操作数据采集
结合 GMSL 传输与 SDK 深度输出,为遥操作和抓取采集视觉数据,支持与机械臂动作关联。
常见问题
AI双目方案适合哪些近场操作任务?
Libra 1000面向机械臂腕部及末端附近的视觉感知,结合短基线与AI双目重建,改善透明、反光及弱纹理目标的深度完整性,为目标定位、抓取规划和操作过程中的视觉更新提供数据。
可以接入Orin或Thor平台吗?
Libra 1000当前提供面向Orin NX/AGX的深度计算方案。GMSL接入还需匹配解串器、驱动和系统版本;Thor及其他平台的适配状态,需要结合实际硬件配置确认。
Libra 1000是否自带深度计算能力?
Libra 1000标准配置由外部计算平台完成双目深度重建,可结合整机主控或配套计算单元部署。选型时需确认算法版本、计算资源及数据输出需求,并完成平台适配。典型耗时在NVIDIA Orin NX上单帧耗时约13ms。